


11-літня-лінія глибокого друку часто зазнає збоїв у системі реєстрації. Як це виправити раз і назавжди?
У компанії, в якій я працюю, є десяти{1}}колірна лінія глибокого друку Cerutti R960, яка працює близько 11 років. Лінія оснащена системою реєстрації Automec, і після багатьох років використання ця система часто спричиняє зупинки машини через помилки зв’язку під час запуску та виробництва. Ці проблеми не тільки збільшують відходи друку, але й впливають на якість продукції. У цій статті я аналізую причини збоїв зв’язку в системі реєстрації та підсумовую деякі відповідні рішення.
Принцип комунікації системи реєстрації
Схема зв’язку нашої системи реєстрації Automec показана на малюнку 1. Вона використовує повністю інтегровану платформу керування, надану німецькою компанією Beckhoff, яка поєднує ПК та EtherCAT. ПК є промисловим комп’ютером Beckhoff C6920-0050, а EtherCAT об’єднує всі компоненти автоматизації, включаючи вхід/вихід EtherCAT з рейтингом IP67, програмне забезпечення автоматизації EtherCAT і сервоприводи, які служать польовою шиною для всієї системи. Зв'язок між ПК і вводом/виводом EtherCAT здійснюється через сполучник EK1100, який з'єднує мережу EtherCAT з терміналами вводу/виводу EtherCAT для керування всіма робочими функціями, включаючи переміщення кольорових блоків друку, запис даних, роботу та віддалений моніторинг. Системний зв'язок заснований на кільцевій топології EtherCAT, що забезпечує резервування лінії для забезпечення нормальної роботи навіть у разі розриву зв'язку.
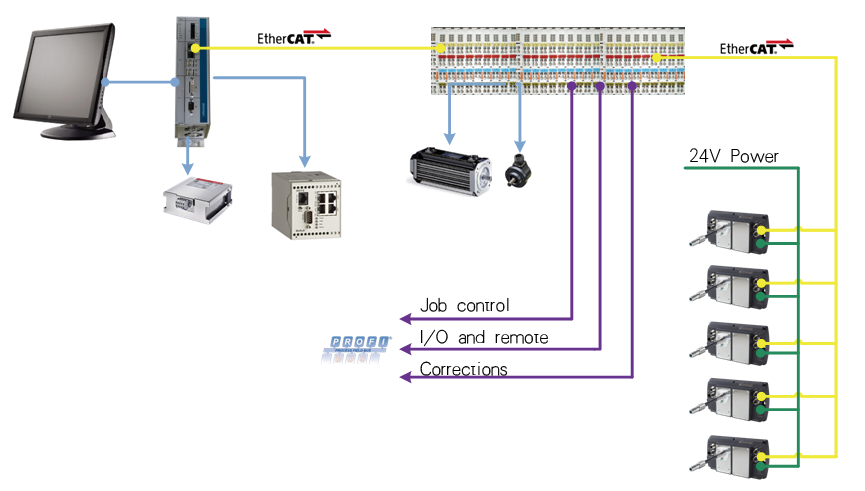
Малюнок 1 Огляд зв’язку системи відповідності кольорів
Ця конструкція забезпечує швидке налаштування, вимагаючи підключення лише кількох-кабелів низької напруги під час налаштування. Усі завдання моніторингу системи обробляються інструментом TwinCAT HMI, без необхідності використання драйверів чи інших протоколів зв’язку. У інструменті TwinCAT HMI змінні розглядаються як програмна логіка в одному програмному забезпеченні.
Аналіз помилок системного зв’язку зі збігом кольорів
Система підбору кольорів Oteme використовує ПК Beckhoff, який зв’язується з EtherCAT I/O через CAT5 (стандартний кабель Ethernet категорії 5) у стандартному режимі 100BASE-TX. Після шинного з’єднувача EtherCAT EK1100 йдуть послідовно 59 терміналів EtherCAT і кінцевий термінал шини. Компонент шини EK1100 перетворює телеграми Ethernet 100BaseTX на сигнали E-bus для передачі між термінальними модулями EtherCAT. По суті, E-bus — це EtherCAT, за винятком того, що для трансмісії використовуються пружинні контакти на задній панелі замість мережевих кабелів. Концепція «одна мережа до кінця» означає, що кожен модуль введення/виведення служить підлеглим EtherCAT. Кожен ведений пристрій EtherCAT має чотири комунікаційні порти EtherCAT: порт0 (A), порт1 (B), порт2 (C) і порт3 (D).
Однак підлеглі модулі системних точок Oteme set- мають лише два комунікаційні порти, а потік сигналу через модулі зліва направо показано на малюнку 2. Коли кадр EtherCAT проходить через підлеглий пристрій, він потрапляє в модуль через порт 0 (A), потім проходить через блок обробки EtherCAT і залишає підлеглий модуль через порт 1 (B). Якщо під час процесу виникне проблема зі зв’язком, попередній модуль EtherCAT несправного модуля автоматично заблокує свій порт1, що призведе до повернення телеграми EtherCAT.
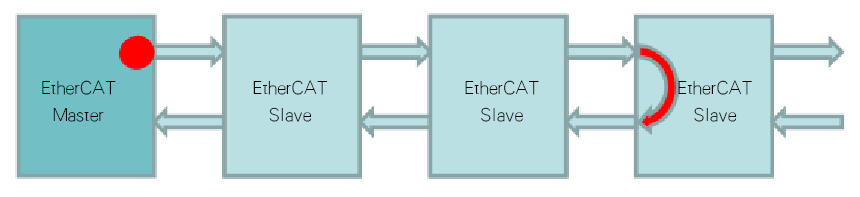
Малюнок 2. Повернення повідомлення EtherCAT у разі збою зв’язку
Кожен модуль введення/виведення EtherCAT має шість пружинних контактів. Оскільки модулі з’єднані послідовно, вони спілкуються один з одним через E-bus на цих шести контактах. Згодом дані передаються через контакти кожного модуля на роз’єм. У поточній системі є один модуль сполучення з 60 модулями вводу/виводу, з’єднаними послідовно. Через старіння модуля опір контакту стає занадто високим або напруга вхідного сигналу занадто низька, що призводить до недостатнього вхідного струму для керування схемою вхідного інтерфейсу ПЛК, що спричиняє збої зв’язку.
Усунення проблем зв’язку в системі реєстрації кольорів
(1) Коли виникає збій зв’язку, сигнал повертається від попереднього модуля, і діагностична система EtherCAT вкаже модуль, з якого почалася несправність. Іноді можна тимчасово відновити зв’язок, від’єднавши й повторно -ввімкнувши несправний модуль, очистивши контакти модуля для видалення окислення або замінивши модуль. Однак це лише тимчасове вирішення, і через деякий час проблеми зі зв’язком можуть виникнути знову.
(2) Реструктуризація існуючих модулів вводу/виводу передбачає зміну оригінальної комунікаційної установки 1-master-1-slave на 1-master-4-slave (див. малюнок 3). Це включає додавання ще трьох сполучників EK1100, заміну попередніх трьох модулів живлення EL9001 у ПЛК на модулі сполучення EK1100, які мають вбудоване живлення, і послідовне з’єднання чотирьох з’єднувачів. Кожен з'єднувач обслуговує 15 модулів вводу/виводу, що значно скорочує шлях повернення сигналу для наступних модулів, підвищує надійність зв'язку між модулями та збільшує резервування даних. Цей метод був випробуваний у нашій оновленій системі реєстрації кольорів, і протягом майже року в системі не було збоїв зв’язку.
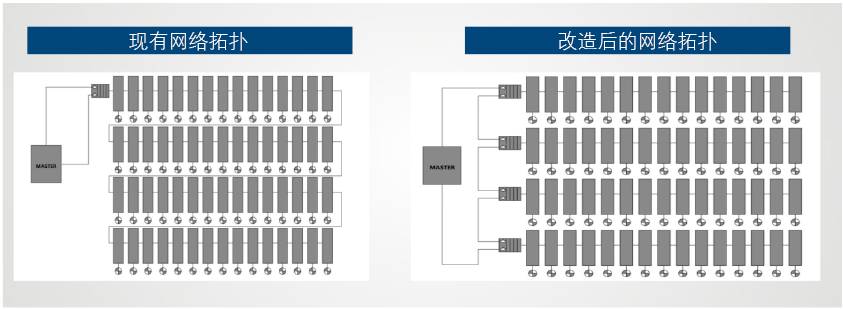
Рисунок 3 Поточна топологія мережі та оновлена топологія мережі
У цій статті вивчаються та аналізуються принципи зв’язку системи реєстрації кольорів Oerlikon, досліджуються причини збоїв зв’язку в системі та узагальнюються шляхи вирішення. Зрештою, проблеми зв’язку в системі реєстрації кольорів було вирішено, зменшивши вплив на виробництво, спричинений проблемами зв’язку в системі реєстрації кольорів обладнання, і значно підвищили ефективність обладнання. Однолітки з подібним обладнанням можуть використовувати цей підхід.