


Логіка управління та практичний шлях для точності Die - Сценарії швидкості -
Постійне розширення сценаріїв додатків Self - мітки клей у напрямку до високої швидкості та вдосконалення (наприклад, швидкість маркування 600 пляшок/хвилину в промисловості харчових продуктів та напоїв, а також точна вимога електронних міток, контрольованих у межах ± 0,05 мм), балансу між штампом - різання швидкості та точність стають випуском. Інерційний вплив, спричинений збільшенням швидкості, тонкими коливаннями властивостей матеріалу та кумулятивними ефектами зносу інструментів безпосередньо впливатимуть на штамп - точність різання, а недостатня точність вирізання в свою чергу обмежує покращення швидкості маркування. Далі автор вивчить логіку управління та практичний шлях Die - Точність різання у високих - Сценарії швидкості з чотирьох розмірів: Die - Точність ріжучого обладнання, точність інструменту, точність матеріалу та вимоги до процесу маркування високої швидкості.
У цій статті спочатку подивимось на перший вимір: точність Die - ріжучого обладнання. Який його контрольна логіка та практичний шлях?
01
Динамічна синхронізація системи годування
Помилка синхронізації між швидкістю подачі та штампом - швидкості різання є основним джерелом Die - відхилення точності різання під час високого - швидкості - різання. Коли штамп - швидкість різання збільшується з 60 метрів/хвилину до 200 метрів/хвилину, затримка подачі або просування матеріалу покаже нелінійне зростання -, що пояснюється еластичною деформацією матеріалу під високою - швидкості тривалості (наприклад, миттєвої розтяжки, що розтягує плівку Bopp Film, може досягти 0,3%) та в урахуванням подій.
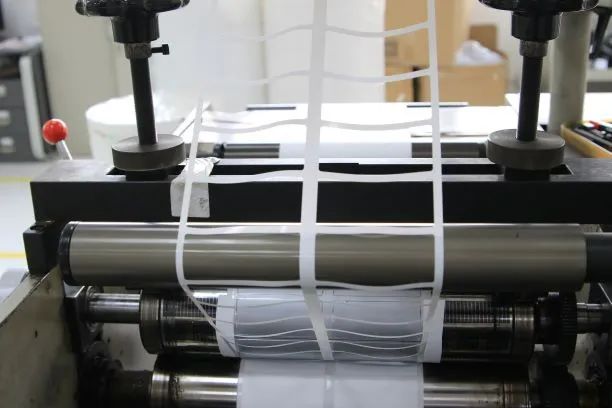
В даний час основне рішення в галузі полягає в тому, щоб прийняти структуру годування "сервомотор+точний куля -гвинт", що означає, що 16 -бітний кодер сервомоторного мотора може досягти зворотного зв'язку положення на рівні 0,001 мм. У поєднанні з датчиком натягу з частотою вибірки 10 кГц він може компенсувати кількість розтягування матеріалу, спричиненого змінами швидкості в режимі реального часу. Поверхня живильного валика гравірується лазерною, утворюючи мікроплексні візерунки (шорсткість РА становить 1,6 мкм), що може збільшити тертя за допомогою матеріалу та контролювати кількість ковзання в межах ± 0,01 мм.
Практичні випадки застосування показали, що після цієї оптимізації помилка позиціонування годування з високою швидкістю 200 метрів на хвилину може бути зменшена з ± 0,08 мм до ± 0,03 мм.
02
Жорсткість і динамічний баланс штампу - блок різання
Коли штамп - різання ролика обертається з великою швидкістю (більше або дорівнює 2000 обертів за хвилину), буде створена відцентрова сила. Якщо його відхилення концентрації перевищує 0,01 мм, радіальне коливання траєкторії різання може досягти ± 0,05 мм. Тому обладнання потрібно забезпечити стабільність за допомогою потрійного дизайну:
По -перше, штамп - різання ролика виготовляється з 45 # гасіння та загартованої сталі і підробляється в цілому, з точним шліфуванням, щоб забезпечити похибку округлості менше або дорівнює 0,003 мм;
Другий варіант - використовувати підшипники кутових контактних кульок, які усувають зазор за допомогою сили попереднього затягування та управління радіальним проходом системи вала в межах 0,003 мм;
Третє - калібрування динамічного балансу до рівня G0.4 (міжнародного стандарту), гарантуючи, що залишкова нестабільність під час високого обертання швидкості -} менше або дорівнює 0,5 г · мм, і уникнення нестабільного контакту леза, спричиненого вібрацією.
03
Виправлення в режимі реального часу закритого - позиціонування циклу
Під час високого - Speed Die - Процес різання, випадкові помилки, такі як термічне розширення та скорочення матеріалів, механічна вібрація тощо, повинні бути компенсовані за допомогою реального - виявлення часу та регулювання часу.
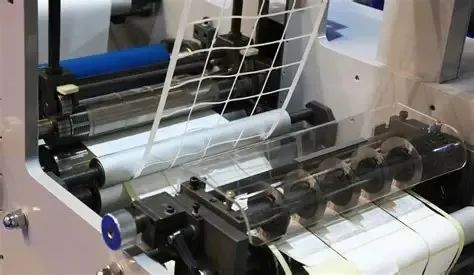
В даний час основні пристрої в основному інтегрують системи лазерного позиціонування, з лазером довжини хвилі 650 нм, який може розпізнати контраст 0,1 мм на краю етикетки. У поєднанні з високими - мікросхеми обробки швидкості (час відгуку менше або дорівнює 3 мс), фаза різання - динамічно виправлена через алгоритм PID. З швидкістю 180 метрів на хвилину система може контролювати помилку друку в межах ± 0,03 мм, відповідаючи виробничим вимогам точних мітків.